体育館の天井近くを、学生が自ら設計・製作した飛行機が旋回します。別の機体は救援物資を狙った場所へ落とし、着陸して回収し、もう一度飛び立ちます。マルチコプターや飛行船も同じ会場に現れ、操縦者が手を離した状態で飛行する機体もあります。
「全日本学生室内飛行ロボットコンテスト」は、日本航空宇宙学会が主催する学生向けの航空工学コンテストです。2026年の第22回大会には、全国の大学・専門学校・高専・高校から100を超えるチームがエントリーしています。
競技では、機体を軽く作る設計、安定して飛ばす操縦性、荷物を扱う機構、自律制御、チームで一つの機体を完成させる開発力までが評価されます。
- 全日本学生室内飛行ロボットコンテストとは
- 2006年、第1回は「床の文字を読み取る」競技だった
- 2006→2026|飛行ロボコン20年の歴史
- 飛行機・マルチコプター・飛行船が同じ大会に集まる
- 2026年は4部門|中心は「統合」と「完全自動」
- 救援物資を「落とす・拾う・運ぶ」
- 完全自動部門は「離陸から着陸までハンズオフ」
- 2024→2025→2026で競技はどう変わったか
- 2025年上位校と2026年統合部門の結果
- 統合部門は複数ミッションを連続して実施
- 2026年大会のタイムスケジュール
- 会場は蒲田駅から徒歩約2分
- 東京工科大学・日本工学院・片柳学園はどう違う?
- 2026年9月20日現地レポート|11:30〜14:00に統合部門を観戦
- 大田区で始まり、大田区で続いてきた大会
- 参考文献
全日本学生室内飛行ロボットコンテストとは
大会の目的は、学生が飛行ロボットの設計・製作を通して航空宇宙工学の知識を深め、プロジェクト遂行能力とチームワークを身につけることです。飛行ロボットの普及と実用化、日本の航空産業を担う人材育成も開催目的に掲げられています。
主催は一般社団法人日本航空宇宙学会。東京都大田区と特定非営利活動法人大田ビジネス創造協議会(OBK)が共催し、JAXA(宇宙航空研究開発機構)と一般社団法人日本UAS産業振興協議会が後援しています。
完成した機体は実際に体育館内を飛び、離陸、旋回、物資投下、回収、運搬、着陸などの課題に挑みます。設計した機体が本番環境でどこまで仕事をこなせるかが得点に結びつきます。
2006年、第1回は「床の文字を読み取る」競技だった
第1回大会は2006年1月15日、大田区産業プラザPiOで開催され、全国の大学・高専などから22チームが参加しました。
対象は重さ150グラム以下の飛行機、または長さ1.5メートル以下の飛行船。機体に超小型カメラを取り付け、展示ホールの床に置かれた紙の文字を読み取る競技でした。災害時の状況把握や自然環境観測などへの応用も開催当初から意識されていました。
2026年には、救援物資の投下・回収、貨物運搬、自動飛行、完全自律飛行などへ競技が広がっています。「室内を飛ぶ小型機を学生が自作し、実際の仕事を想定した課題に挑む」という核は、第1回から続いています。
2006→2026|飛行ロボコン20年の歴史
大会は、航空宇宙工学を学ぶ学生が設計・製作・飛行を一つのプロジェクトとして経験する工学教育として始まりました。日本航空宇宙学会誌の第1回開催報告によると、日本航空宇宙学会の「大学教育認定制度検討委員会」のワーキンググループが企画し、学生が自ら機体を設計し、製作し、飛ばす機会をつくることを狙っていました。
| 年・大会 | 主な出来事 |
|---|---|
| 2006年・第1回 | 大田区産業プラザPiOで開催。10校22チームが参加。150g以下の飛行機または全長1.5m以下の飛行船に小型カメラを載せ、床の文字を読み取った。 |
| 2007年・第2回 | 飛行船6チーム、飛行機18チームの計24チームが参加。飛行不能機が減り、機体設計・操縦の水準が上がった。 |
| 2008年・第3回 | 42チームへ拡大。韓国・インドネシア・台湾から招待参加があり、英語でのポスター発表も実施。飛行機は床からの離陸、飛行船は基地からの離着陸が課題に加わった。 |
| 2008年・第4回 | 3月の第3回に続き10月にも開催。以後の秋開催につながる時期へ移行した。飛行機・飛行船とカメラによる情報取得という初期型の競技を継続した。 |
| 2009年・第5回 | 競技内容を大転換。床の文字を読む課題から、救援物資を目標へ投下するメインミッションへ移り、ゲート通過、手放し飛行、宙返りなどの追加ミッションが登場した。機体重量上限は200gとなった。 |
| 2010年・第6回 | 東京工科大学八王子キャンパス体育館で開催。国内50チームに加えて韓国から1大学が参加し、過去最大規模となった。この大会は、片柳学園と飛行ロボコンが会場面でも結びついた初期の例になる。 |
| 2011年・第7回 | ポートメッセなごやで初の名古屋開催。48チームが参加し、航空宇宙シンポジウム2011やTECH Biz EXPOと同時開催された。 |
| 2012年・第8回 | 国際航空宇宙展JA2012の会場で開催。55チームが参加し、約1,000人の観衆が見守る大会へ成長した。 |
| 2013年・第9回 | 羽田空港T101格納庫で開催。手動操縦部門と自動制御部門に分かれ、自動飛行を競技として明確に扱う段階へ進んだ。 |
| 2014年・第10回 | 大田区総合体育館で開催。実際に飛行した57チームのうち、一般部門36チーム、自動操縦部門21チーム。物資輸送、無動力滑空、手放し飛行、ゲート通過などを競った。 |
| 2015年・第11回 | 一般・自動操縦に加え、マルチコプター部門とユニークデザイン部門を新設。4部門体制となり、固定翼機以外の機体形式が大会の柱に加わった。 |
| 2016〜2019年・第12〜15回 | 4部門体制を継続。ポスターセッション、各種自動飛行、自動着陸などが発展し、2019年には一般・自動操縦・マルチコプター・ユニークデザインの各部門に多数のチームが参加した。 |
| 2020年・第16回 | 新型コロナウイルス感染拡大を受けて無観客開催。ネット中継に加え、会場へ来られない学校向けのビデオコンテストも実施した。 |
| 2021年・第17回 | 12月に大田区総合体育館で開催。全国30校から51チームがエントリーし、事前審査後44チームが出場した。 |
| 2022年・第18回 | 会場を日本工学院専門学校蒲田キャンパスの片柳アリーナへ移した。現在の日本工学院アリーナで飛行ロボコンが開かれるようになった最初の大会にあたる。 |
| 2023年・第19回 | 片柳アリーナで開催。一般・自動操縦・マルチコプター・ユニークデザインの4部門を継続した。 |
| 2024年・第20回 | 会場名称が「片柳アリーナ」から「日本工学院アリーナ」へ変更された年。大会ではビギナー部門を新設し、入門者が参加しやすい5部門体制になった。 |
| 2025年・第21回 | 一般部門とビギナー部門にもハンズオフ飛行のミッションを導入し、自律制御をより広い参加者が扱う競技へ発展した。 |
| 2026年・第22回 | 一般・自動操縦・マルチコプターを再編して統合部門を設置。完全自動部門を独立させ、飛行機、マルチコプター、ハイブリッド機、飛行船を横断して飛行性能・操縦性・自律性・ミッション遂行能力を競う構成となった。 |
20年間の変化を大きく分けると、2006〜2008年は「空から情報を取る」時代、2009年以降は「物資を届け、回収し、運ぶ」時代、2013年以降はそこへ自動制御が本格的に加わった時代と整理できます。2026年の統合部門と完全自動部門は、この三つの流れを一つの大会の中で組み合わせた形です。
飛行機・マルチコプター・飛行船が同じ大会に集まる
飛行ロボットには複数の形式があります。固定された翼で揚力を得る飛行機は長い距離を効率よく飛びやすく、複数のローターを回すマルチコプターは垂直離着陸や空中停止を得意とします。飛行船は浮力を利用して空中にとどまり、ハイブリッド機は複数の飛行方式を組み合わせます。
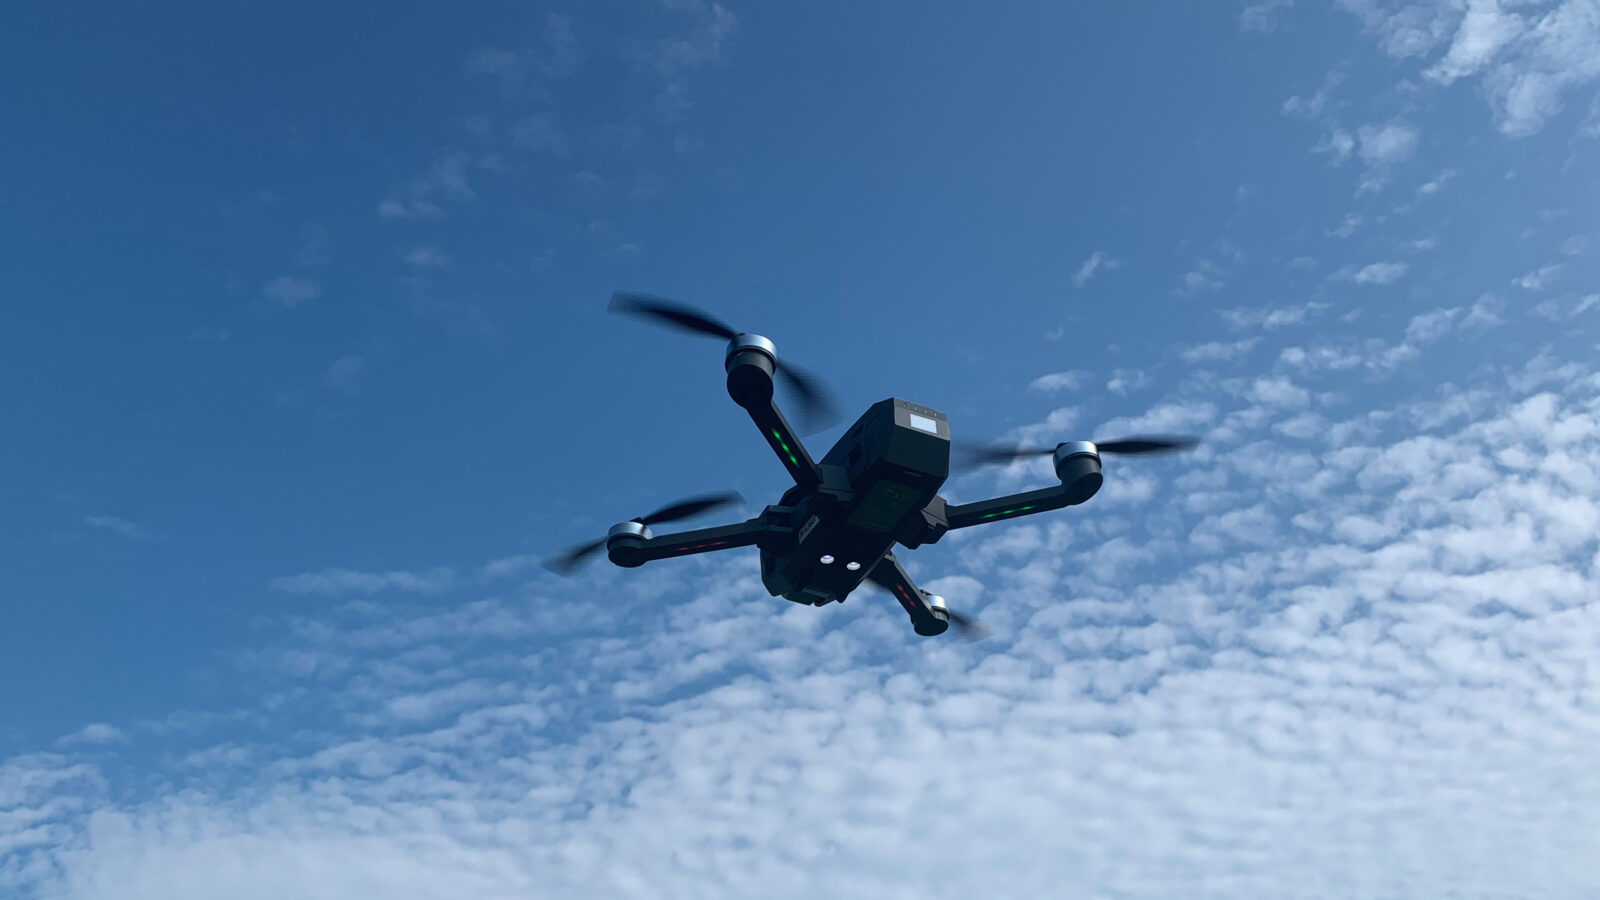
2026年の統合部門では、こうした異なる形式の自作機体が同じ部門に参加し、飛行性能、操縦性、自律性、ミッション遂行能力を総合して競います。
体育館という限られた空間では、低速で安定して旋回し、決められた場所へ物資を運び、最後に安全に帰還する能力が重要になります。
2026年は4部門|中心は「統合」と「完全自動」
2026年の第22回大会は、統合部門、完全自動部門、ユニークデザイン部門、ビギナー部門の4部門で行われます。
| 部門 | 主な内容 | 初めて見る人が分かりやすい点 |
|---|---|---|
| 統合部門 | 救援物資投下を中心に、宙返り、物資回収、貨物運搬、自動飛行など | 成功・失敗が目で分かりやすく、機体形式の違いも大きい |
| 完全自動部門 | 競技開始から着陸静止までハンズオフ。旋回、8の字、滑空、投下、着陸など | 自律制御だけでどこまで飛べるか |
| ユニークデザイン部門 | チーム自身が機体とミッションを考案 | 独創的な機体形式や課題が現れやすい |
| ビギナー部門 | 救援物資投下と、軽量構造、手放し飛行、宙返り、水平旋回など | 飛行ロボット競技の基本構造を追いやすい |
2025年までは一般部門、自動操縦部門、マルチコプター部門などに分かれていました。2026年は複数の機体形式を横断する統合部門へ再編され、自律飛行を専門に競う完全自動部門が独立しました。
救援物資を「落とす・拾う・運ぶ」
統合部門のメインミッションは救援物資の投下です。指定エリアへ向かい、搭載した物資を狙った場所へ投下します。その後、宙返り、物資回収、貨物運搬、自動飛行などのサブミッションに挑戦します。
無動力滑空では、プロペラなどの推進力を使わずに飛行を続けます。物資回収では投下した救援物資や高い場所に置かれた物資を回収し、貨物運搬では荷物を別の場所へ運びます。自動水平旋回や自動8の字飛行では、機体に搭載したセンサーと制御システムが飛行を担います。
同じ競技でも、翼の形、荷物をつかむ仕組み、投下装置、自動飛行の方法はチームごとに異なります。
完全自動部門は「離陸から着陸までハンズオフ」
完全自動部門では、競技開始から着陸して静止するまで、すべてハンズオフ飛行で行います。課題には水平旋回、8の字飛行、上昇旋回、無動力滑空、物資投下、着陸などがあります。
手動操縦なら、機体が傾いた瞬間に操縦者が修正できます。完全自動では、センサーから機体の状態を読み取り、制御プログラムが姿勢や飛行経路を修正し続けます。
2024→2025→2026で競技はどう変わったか
直近3大会では、自律飛行とミッション遂行能力を競技へ深く組み込む方向に制度が変化しています。
| 大会 | 主な部門・変化 |
|---|---|
| 2024年・第20回 | 一般・自動操縦・マルチコプター・ユニークデザインに加え、ビギナー部門を新設。一般部門1位は東京農工大学「Anteriore」 |
| 2025年・第21回 | 一般部門とビギナー部門にもハンズオフ飛行のミッションを導入。一般1位は「Narval」5990点、自動操縦1位は「2NAa」3040点、マルチコプター1位は「ベンゼン」4210点 |
| 2026年・第22回 | 統合・完全自動・ユニークデザイン・ビギナーの4部門へ再編。異なる機体形式を横断して飛行性能、操縦性、自律性、ミッション遂行能力を競う |
2025年最高得点5,990点と2026年の配点変更
2025年の第21回大会で、公式決勝結果に記録された最高得点は一般部門の東京農工大学「Narval」による5,990点です。2026年は部門再編とミッション構成の変更により得点機会が増え、総得点を前年と比較する場合はルール差を含みます。
大きな違いは、挑戦できるサブミッションの数です。2025年一般部門では、通常のサブミッション4種類と、自動水平旋回または自動8の字飛行の自動系1種類を合わせた最大5種類でした。2026年統合部門では、自動系を除く7種類から4種類を選び、自動水平旋回・自動8の字飛行・自動上昇旋回の3種類を加えた最大7種類に挑戦できます。
| 項目 | 2025年・一般部門 | 2026年・統合部門 |
|---|---|---|
| 離陸 | 300点 | 200点 |
| 選択できるサブミッション | 最大5種類(通常4+自動系1) | 最大7種類(通常4+自動系3) |
| 救援物資投下・運搬の得点構造 | 計測時間と投下位置の追加点を組み合わせる | 同系統の計算構造を継承 |
| 宙返り | 最大300点 | 最大300点 |
| ポール旋回 | 最大800点 | 最大800点 |
| 無動力滑空 | 最大1,300点(25秒+ランキング1位) | 最大1,300点(25秒+ランキング1位) |
| 投下救援物資回収 | 最大1,000点 | 最大1,000点 |
| 高所物資回収 | 最大1,000点 | 最大1,000点 |
| 自動水平旋回 | 最大600点 | 最大600点 |
| 自動8の字飛行 | 800点 | 800点 |
| 大型貨物運搬 | ― | 最大900点 |
| 耐故障制御 | ― | 最大1,200点 |
| 自動上昇旋回 | ― | 1,200点 |
| 滑走路内への帰還 | 300点 | 300点 |
| 時間点 | 最大300点 | 最大300点 |
自動系だけを見ると、2025年一般部門は1種類を選択し、最も高い自動8の字飛行でも800点でした。2026年統合部門は3種類すべてに挑戦でき、自動水平旋回600点、自動8の字飛行800点、自動上昇旋回1,200点で、合計2,600点まで積み上げられます。自動系の得点機会は1,800点広がりました。
さらに2026年には、大型貨物運搬と耐故障制御が通常系サブミッションに加わりました。通常系は7種類から4種類を選ぶため、表の最大点の単純合計は実際の得点上限とは異なります。総得点の大小だけで前年と今年を比べるより、物資回収、滑空、自動飛行など共通するミッションごとの達成内容を見ると、機体性能の違いを比較しやすくなります。
2026年統合部門の配点|どのミッションで何点入るか
統合部門は「離陸→メインミッション→サブミッション→帰還」の順で進みます。メインミッションは救援物資の投下で、成功後にサブミッションへ進みます。サブミッションは通常系7種類から最大4種類、自動系3種類は最大3種類まで選択でき、順番は自由です。予選の標準飛行時間は2分、最大2分30秒、決勝は標準3分、最大3分30秒です。
| ミッション | 配点 | 得点のポイント |
|---|---|---|
| 離陸 | 200点 | 滑走路上からの最初の離陸に成功すると加点。補助具や手投げ発進は離陸点の対象外 |
| メインミッション | 35×(60-計測時間)+物資投下追加点+全エリア投下点 | 救援物資を投下。投下エリアは150点・200点・400点で、3か所すべてへの投下成功で750点の追加ボーナス |
| 宙返り | 100点×回数、最大300点 | 上下方向に1回転して開始地点へ戻ると1回成功。最大3回 |
| ポール旋回 | 1回100点、2回400点、3回800点 | 競技エリアのポール間を往復。回数が増えるほど配点が大きくなる |
| 無動力滑空 | 250+50×(滑空時間-10)+滑空ランキング点 | 10秒以上、最大25秒まで得点。滑空時間上位3機には300点・200点・100点のランキング点 |
| 投下救援物資回収 | 最大1,000点 | 機体に手を触れず回収して再離陸で400点、離着陸エリアへの着陸・静止で400点、大型救援物資の回収で200点 |
| 高所物資回収 | 最大1,000点 | 高所の救援物資を落下または回収で400点。物資を保持したまま離着陸エリアへ着陸・静止で600点 |
| 大型貨物運搬 | 最大900点 | 約100gの大型貨物を運搬。機体と貨物の着陸位置、滑走路への着陸、接続状態などで300点・400点・200点を加算 |
| 耐故障制御 | 400+100×滞空時間、最大1,200点 | 動力用モーターを1発以上停止し、4秒以上滞空すると得点。滞空時間は最大8秒まで加算 |
| 自動水平旋回 | 最大600点 | ハンズオフで半径約1.5m以上の水平旋回。1周200点、最大2周。連続2周で200点の追加点 |
| 自動8の字飛行 | 800点 | ハンズオフで半径約1.5m以上の「8の字」を飛行 |
| 自動上昇旋回 | 1,200点 | ハンズオフで低高度の水平旋回2周から上昇し、ポールより高い高度で水平旋回2周を行う |
| 帰還 | 300点 | 帰還コール後、滑走路面以外へ接触せず滑走路内に着陸・静止すると加点 |
| 飛行時間・時間点 | (標準飛行時間-飛行時間)×5、最大300点 | 標準時間より1秒早いごとに5点加算し、1秒遅いごとに5点減算 |
メインミッションでは、小型救援物資として「チキンラーメン mini」、大型救援物資として「チキンラーメン」を使用します。最大6個を搭載でき、そのうち1個を大型にできます。メインミッション成功がサブミッション進行の条件で、失敗時は未帰還扱いです。
2025年上位校と2026年統合部門の結果
2026年は部門構成が再編され、2025年の一般・自動操縦・マルチコプター各部門と2026年の統合部門では競技条件が異なります。2025年に上位入賞・各種賞を獲得した学校の2026年統合部門での成績を並べると、部門再編後の成績変化を確認できます。統合部門には71チームがエントリーし、最終結果では東京農工大学が1〜3位を占めました。
東京農工大学|前年一般部門1・2位、複数部門で上位
東京農工大学は2025年一般部門で「Narval」が5990点で1位、「Gull⁻¹」が5575点で2位となりました。2023年は「Black Wing」、2024年は「Anteriore」、2025年は「Narval」が一般部門1位で、東京農工大学勢は3大会連続で一般部門を制しています。2025年は自動操縦部門「KsenosⅡ」も3000点で2位、マルチコプター部門「D-Anteriore」も3615点で2位でした。
審査員講評では「Narval」がANA賞(ベストパイロット賞)に選ばれ、自動水平旋回に加え、投下救援物資回収と高所物資回収を成功させた点が評価されています。ユニークデザイン部門の「Reincarnation」はハマ賞を受賞し、円筒状の主翼を回転させてマグヌス効果で揚力を得る機体として、安定飛行と宙返りが評価されました。「XMQ-1」はOBK賞を受賞し、大直径のメインローターと小直径ローターを組み合わせた安定飛行が評価されています。
2026年統合部門には「胡蝶蘭」「Papillon」「skyline-94」「天廻」「Volans」「Black balancer」「彩雲」が出場しました。このうち「Papillon」は4300点で2位となり、JSASS賞も受賞しています。
「Papillon」の動画では、東京農工大学の機体が統合部門を飛ぶ様子を確認できます。前年まで一般部門で上位を重ねてきた東京農工大学が、部門再編後の統合部門で飛ばした機体の実際の動きを見られる映像です。
金沢工業大学|前年マルチコプター部門優勝
2025年マルチコプター部門では「ベンゼン」が4210点で1位でした。金沢工業大学の公式発表によると、決勝では高所物資運搬、大型物資運搬、8の字飛行、AutoFLIPなどを成功させています。自作フライトコントローラーやESCを機体中央に固定して軽量化し、フレームにはCFRP(炭素繊維強化プラスチック)を採用するなど、制御と構造の両面に特徴がありました。
2026年統合部門には「Air Hose One」「ベンゼン改」「ライト-O」がエントリーしています。「ベンゼン改」は前年優勝機「ベンゼン」と共通する名称を持ちます。
東京都立産業技術高等専門学校|前年自動操縦部門優勝
2025年自動操縦部門では「2NAa」が3040点で1位となり、東京農工大学「KsenosⅡ」の3000点を40点差で上回りました。一般部門の「Noah」も決勝へ進出しています。審査員講評では、飛行船型機「フカヒレ」の飛行の様子を想像しやすく伝えたポスターが宇推くりあ賞を受賞しました。
2026年統合部門には「Flying!フカヒレ」「16」「Seraph」「HOHOJIRO」「Mentai2」「なんでもいいしずく」がエントリーしています。前年の自動操縦部門王者を出し、2026年も複数機を投入する学校です。
東北大学|一般上位に加え、特徴的な機体設計で複数受賞
2025年一般部門では「Ɛï3༄(バタフライエフェクト)」が2895点、「C号」が2640点で、帰還機の順位では4位と5位に入りました。「Ɛï3༄」は主翼前方下面のM字形状の前翼によって高い機動性と縦安定性を実現した点が評価され、SUBARU賞を受賞しています。
ユニークデザイン部門の「ふらっぴんぐ・たん」は、6枚の翼を制御して通常飛行と羽ばたき飛行を安定して行った点が評価され、ボーイング・ジャパン賞を受賞しました。2026年統合部門には「神ヒコーキ」「[Alcyon]」「IBIS」がエントリーしています。
名古屋大学|順位以上に技術評価の高かった機体
2025年一般部門の「そらかぜ」は3800点、「偏り丸」は2600点を記録しました。両機は未帰還だったため、正式な順位では帰還機より下に位置します。一方、「そらかぜ」は大きな上反角と高アスペクト比主翼を備え、約20秒の無動力滑空を実現した点が評価され、エアバス・ジャパン賞を受賞しました。
「偏り丸」は左右非対称の機体に操縦アシストを実装し、宙返りと自動8の字飛行を披露した点が評価され、JUTM賞を受賞しています。2026年統合部門には「遥風」「対称丸」「うみさご」がエントリーしています。2025年の「偏り丸」に対し、2026年は「対称丸」がエントリーしました。
東京海洋大学|前年一般部門3位
2025年一般部門では「トリフネ」が3485点で3位でした。一般部門の表彰台は1位・2位が東京農工大学、3位が東京海洋大学です。2026年統合部門には「YYKS」と「海風」がエントリーしています。
鳥取大学|前年自動操縦部門3位
2025年自動操縦部門では「T-sparrow」が975点で3位でした。2026年統合部門には「DUNE TD-03」「Reve」「ホ26」がエントリーしています。2025年は自動操縦部門で3位に入りました。
9月20日の統合部門では、前年とは異なる競技形式の中で、各校が機体設計と複数ミッションへの対応を組み合わせました。
統合部門は複数ミッションを連続して実施
統合部門では、救援物資の投下、回収、貨物運搬、宙返り、自動飛行など、複数の課題を連続して実施しました。2026年9月20日は10時から15時30分ごろまで統合部門が行われました。
統合部門では、同じ競技条件に対して各チームが異なる機体形式、ミッション選択、飛行制御、回収機構を採用しました。複数チームを同じ課題で比較できるため、設計思想と操縦・自動制御の違いが競技結果に表れます。
2026年大会のタイムスケジュール
| 日 | 公式スケジュール |
|---|---|
| 9月19日(土) | 12:00開場、12:30競技開始予定、13:00ユニークデザイン部門、15:00完全自動部門、16:00ビギナー部門、17:00終了予定 |
| 9月20日(日) | 10:00開場・統合部門開始、15:30閉会式・表彰式、16:30終了予定 |
競技の進行によって時刻は前後する可能性があります。
9月20日の公式ライブ配信では、会場外からも統合部門と表彰式の進行を確認できます。
会場は蒲田駅から徒歩約2分
会場は日本工学院専門学校蒲田キャンパスの日本工学院アリーナ(東京都大田区西蒲田5-23-22)です。JR京浜東北線、東急池上線、東急多摩川線の蒲田駅西口から徒歩約2分です。
一般観覧は無料で、事前申込は不要です。当日会場で受け付けます。一般観客は競技時間中に入場できます。9月18日はチーム・観覧者とも入場不可です。
- 途中入場:競技時間中に可能
- 途中退出:公式案内に個別記載なし
- 座席・立ち見、満席時の扱い:公式案内に具体的な記載なし
- 写真・動画撮影:一般観覧者向けの具体的なルール記載なし
- 小学生・中高生などの年齢制限:公式案内に記載なし
- 上履き:2026年9月14日時点の公式観覧案内に持参指定なし
- 駐輪場:OBKが駐輪場なしと案内
蒲田周辺の通史は「蒲田はなぜ映画と工場と夜の街になったのか」で紹介しています。同日に街を歩く場合は「100年前、蒲田は『映画の都』だった」も参照できます。
東京工科大学・日本工学院・片柳学園はどう違う?
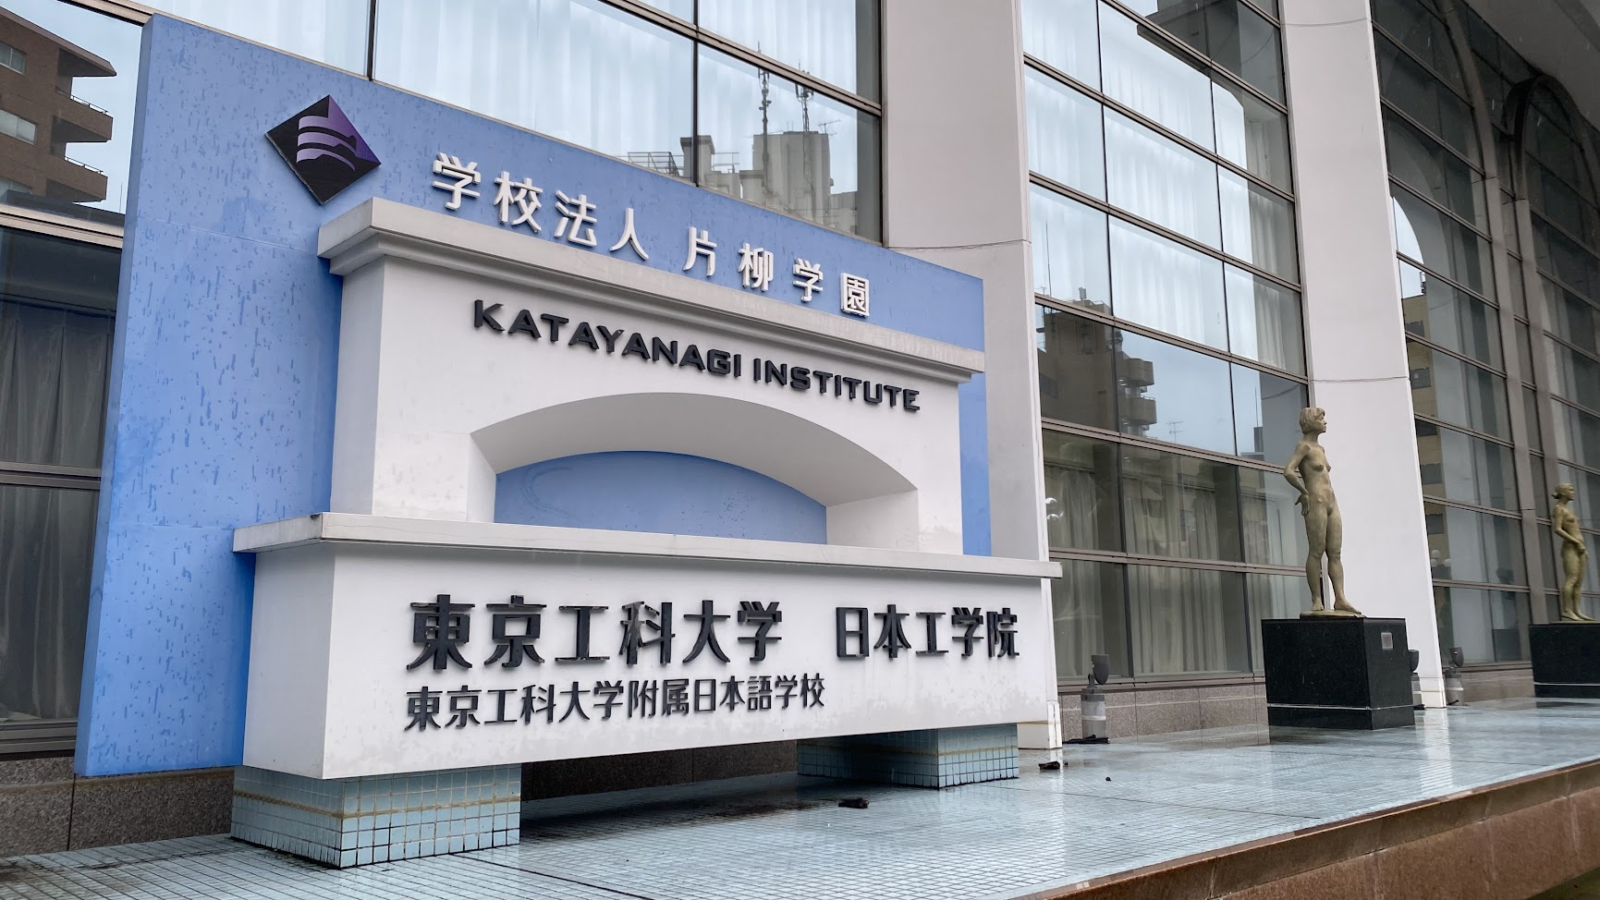
蒲田キャンパスの建物には「学校法人 片柳学園」「東京工科大学」「日本工学院」という三つの名前が並びます。関係を整理すると、片柳学園が学校を設置・運営する法人で、東京工科大学と日本工学院専門学校はその法人が設置する別々の教育機関です。
| 名称 | 位置づけ | 蒲田との関係 |
|---|---|---|
| 学校法人片柳学園 | 東京工科大学、日本工学院専門学校などを設置する学校法人 | 1947年に蒲田で始まった学園が母体。学園公式サイトの所在地は西蒲田5-23-22 |
| 東京工科大学 | 1986年開学の大学。大学院も設置 | 当初は八王子で開学。2010年に蒲田キャンパスへデザイン学部・医療保健学部を設置 |
| 日本工学院専門学校 | 工業・IT・デザイン・音楽・医療などを学ぶ総合専門学校 | 学園発祥の蒲田にある専門学校。1976年に現在の校名となった |
| 日本工学院アリーナ | 片柳学園蒲田キャンパスの地下多目的アリーナ | 2016年に「片柳アリーナ」として完成。2024年4月に「日本工学院アリーナ」へ改称 |
東京工科大学は大学教育と研究を担う「大学」で、大学の課程を修了すると学士の学位が授与されます。日本工学院専門学校は東京都が認可する「専門学校(専修学校専門課程)」で、課程に応じて専門士または高度専門士の称号が付与されます。入学先、教育課程、卒業時の資格はそれぞれ別です。
両校は同じ片柳学園のネットワークに属し、公式案内では講師派遣、教材開発、カリキュラム編成、施設共有などで連携しています。日本工学院の卒業後に東京工科大学の2年次・3年次へ編入する制度もあります。蒲田キャンパスには日本工学院専門学校と東京工科大学のデザイン学部・医療保健学部があり、大学と専門学校の施設が近接しています。
歴史の系譜で見ると、日本工学院は1947年の創美学園から、1953年の日本テレビ技術学校、1964年の日本電子工学院、1976年の日本工学院専門学校へと名称と教育分野を発展させてきた流れにあります。東京工科大学は、その学校法人が1986年に八王子で新たに開学した大学です。1997年に法人名が「学校法人片柳学園」となり、現在は一つの法人の下に大学と3つの専門学校などが並ぶ構成になっています。
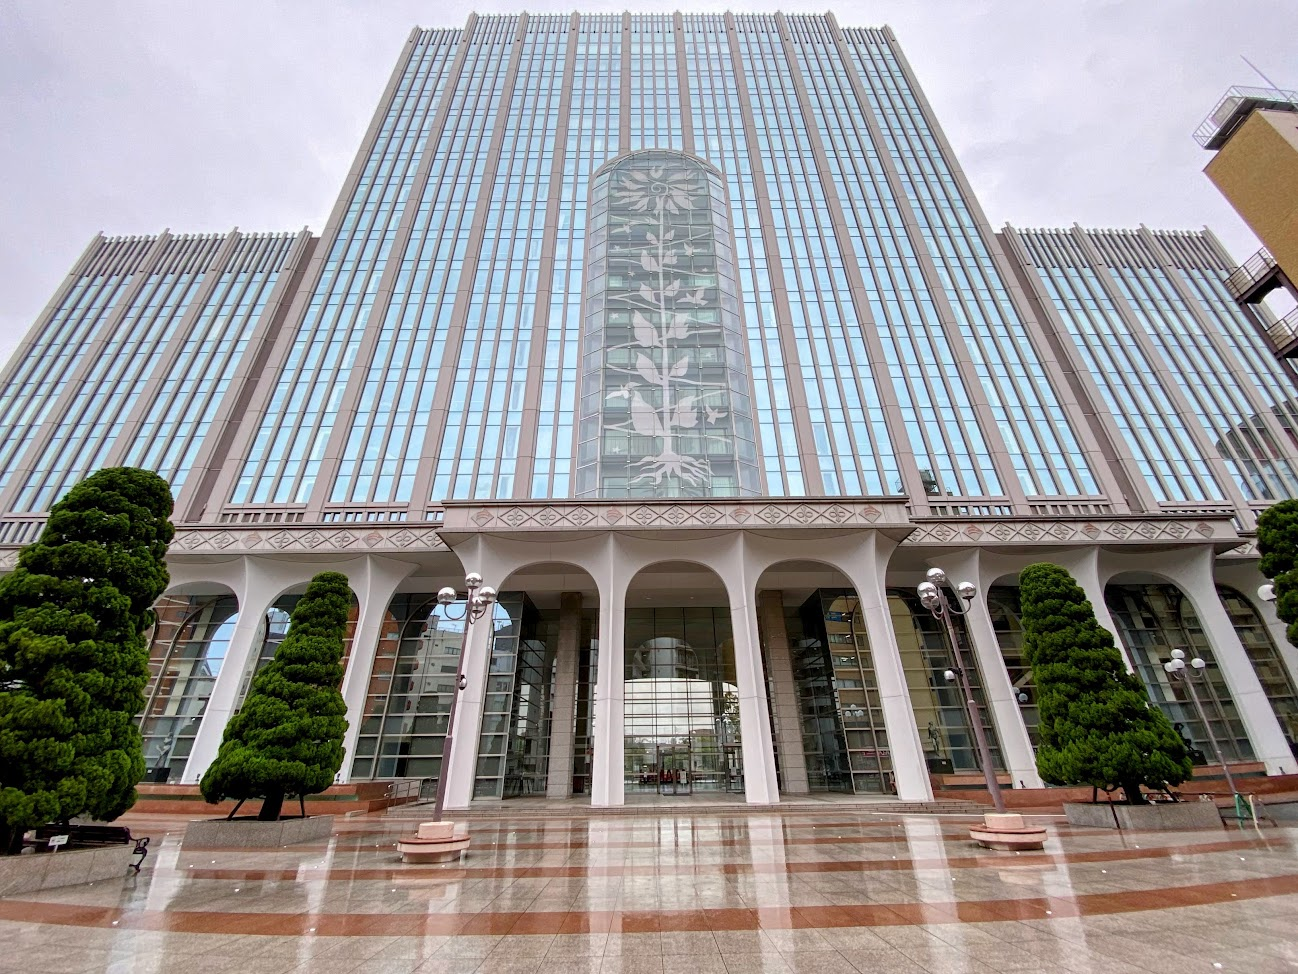
1947年の創美学園から現在まで
片柳学園の歴史は1947年、創立者・片柳鴻が東京都大田区女塚3丁目、現在の西蒲田5丁目で創美学園を始めたことにさかのぼります。当初は絵画科と洋裁科を置く学校でした。1953年に日本テレビ技術学校を設けて放送・電子技術教育へ進み、ここから現在の日本工学院につながる技術教育の系譜が形づくられました。
| 年 | 片柳学園・日本工学院・東京工科大学の歩み |
|---|---|
| 1947年 | 蒲田に創美学園を創立。片柳学園の出発点となる |
| 1953年 | 日本初のテレビ本放送開始と同じ年に「日本テレビ技術学校」を開設し、工学・放送技術分野へ進出 |
| 1956年 | 学校法人の認可を受ける |
| 1964年 | 学校法人名・校名を「日本電子工学院」に改称。東京オリンピックでは学生約30人がNHKの技術補助員として実況中継に参加 |
| 1966年 | 大型電子計算機を導入し、電子計算機教育を開始 |
| 1976年 | 専修学校制度に基づき「日本工学院専門学校」へ改称 |
| 1982年 | 日本工学院北海道専門学校を開校 |
| 1986年 | 八王子に東京工科大学を開学。工学部の電子工学科・情報工学科・機械制御工学科でスタート |
| 1987年 | 日本工学院八王子専門学校を開校 |
| 1997年 | 創立50周年を機に法人名を「学校法人片柳学園」へ改称 |
| 2003年 | 八王子キャンパスに片柳研究所棟を開設し、日本工学院と東京工科大学の研究・産学連携拠点を整備 |
| 2010年 | 蒲田に地上20階・地下1階の新校舎が完成。東京工科大学デザイン学部・医療保健学部を蒲田キャンパスに設置 |
| 2016年 | 蒲田キャンパス再整備が完了。地下4階、最大約4,000人収容の片柳アリーナが完成 |
| 2024年 | 片柳アリーナを「日本工学院アリーナ」へ改称 |
| 2025年 | 学園全体の卒業生が30万人を超え、2027年の創立80周年へ向けた新校舎計画を開始 |
飛行ロボコンと片柳学園の関係は2006年から続く
片柳学園と飛行ロボコンの接点は第1回大会から確認できます。2006年の第1回では日本工学院専門学校が協賛団体に入り、2008年の第4回では日本工学院専門学校と東京工科大学の両方が協賛に名を連ねました。2010年の第6回大会は東京工科大学八王子キャンパス体育館で開催されています。
2022年の第18回大会からは、蒲田キャンパスの片柳アリーナが大会会場となりました。2024年4月の施設名変更後は「日本工学院アリーナ」として第20回、第21回、第22回大会を開催しています。2026年の大田区プレスリリースも「学校法人片柳学園の協力により日本工学院専門学校蒲田キャンパス日本工学院アリーナで開催」と明記しています。
2026年9月20日現地レポート|11:30〜14:00に統合部門を観戦
2026年9月20日、11時30分から14時ごろまで14人で会場を訪れ、統合部門を観戦しました。会場は日本工学院専門学校蒲田キャンパスの日本工学院アリーナです。

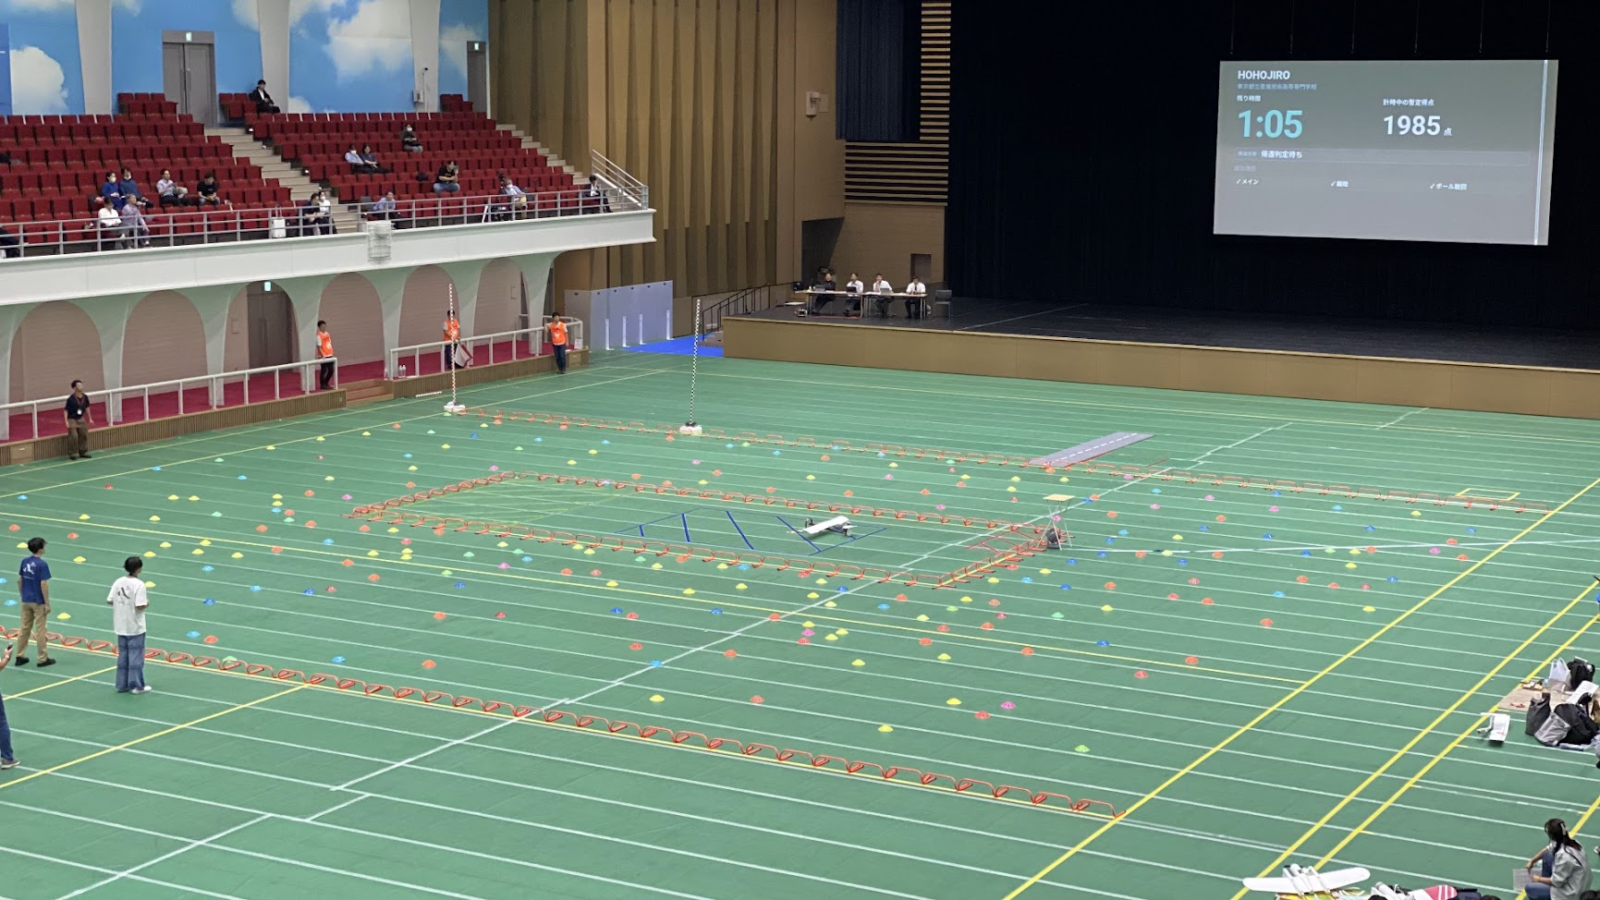
観覧席はB3Fにあり、競技エリア全体を見渡せます。競技中は大型スクリーンにチーム名、残り時間、暫定得点、成功したミッションなどが表示され、飛行の様子と得点経過を同時に追えました。
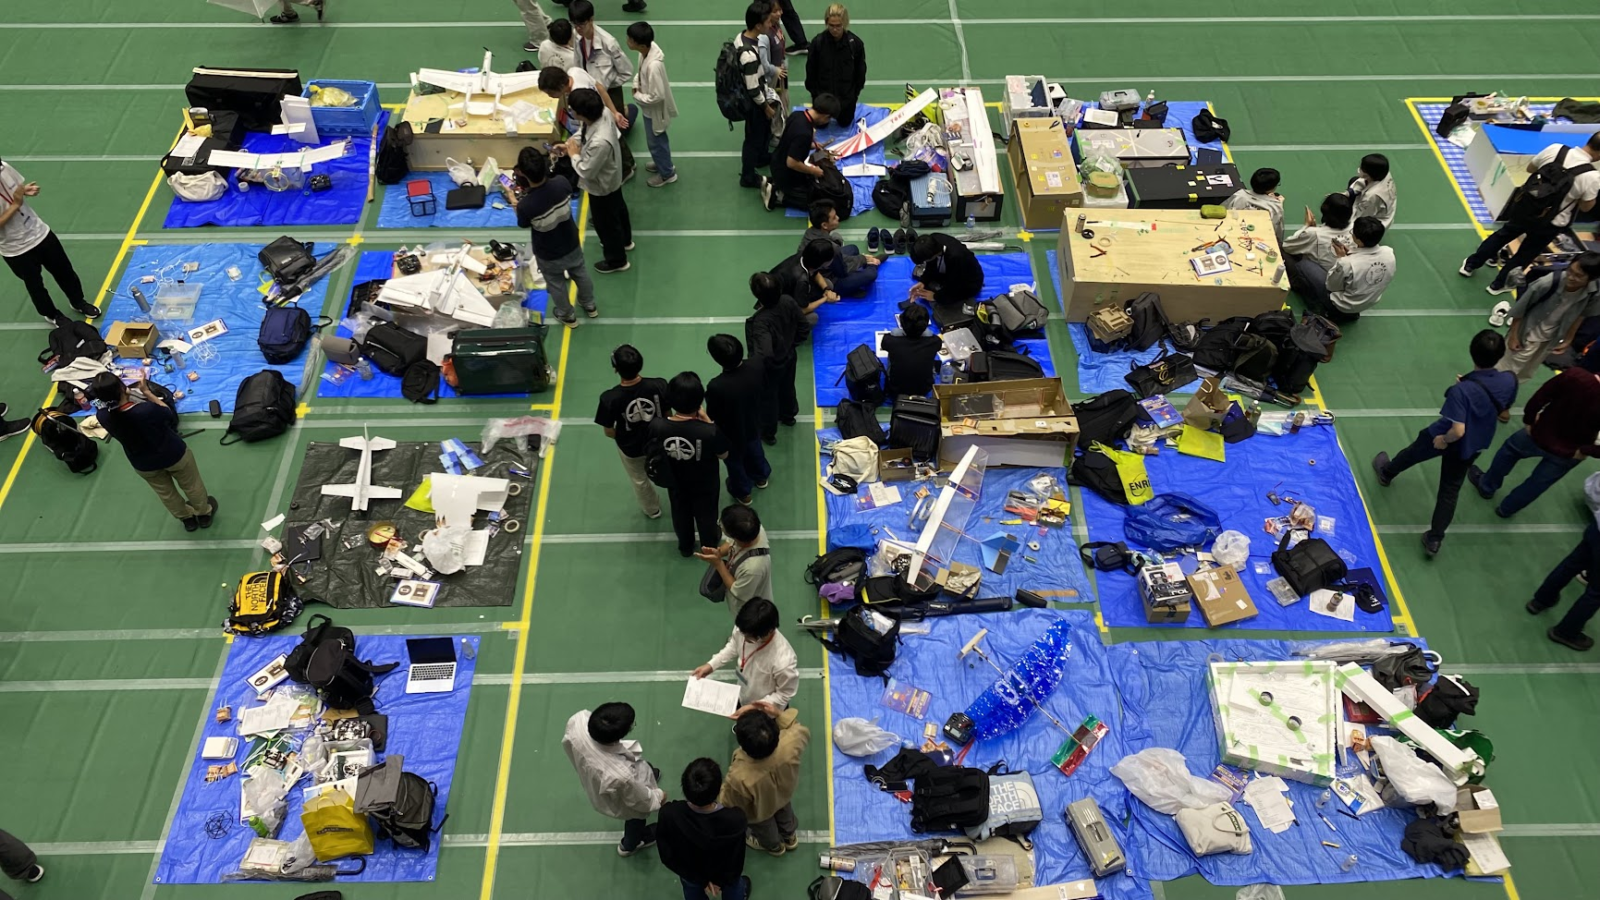
会場のフロアには出場チームの待機場所が並び、飛行機、マルチコプター、各種部品、工具、ノートPCなどが広げられていました。競技の直前まで機体を調整し、競技後も状態を確認する学生の姿が見られます。観覧席から競技だけを見る場合とは異なり、学生が現場で機体を整備する大会の雰囲気も伝わる場所でした。
観戦した機体の一つが、琉球大学の「Pteropus」です。撮影時の大型スクリーンには暫定得点2400点と表示され、成功項目として「離陸」「耐故障制御」「自動8の字飛行」が並んでいました。画面には「帰還判定待ち」と表示されていたため、この2400点は撮影時点の暫定値です。
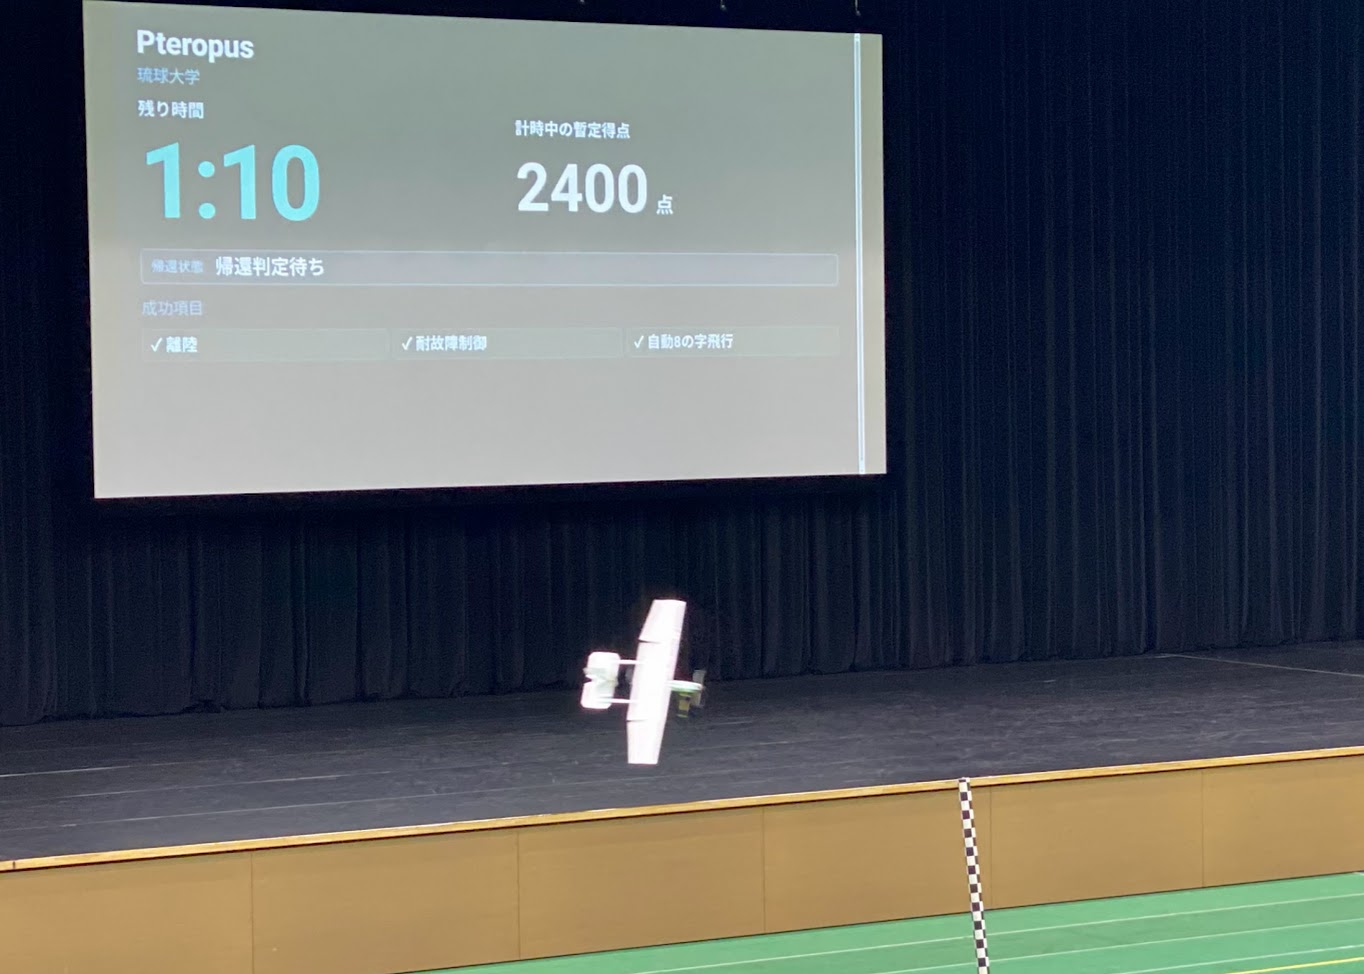
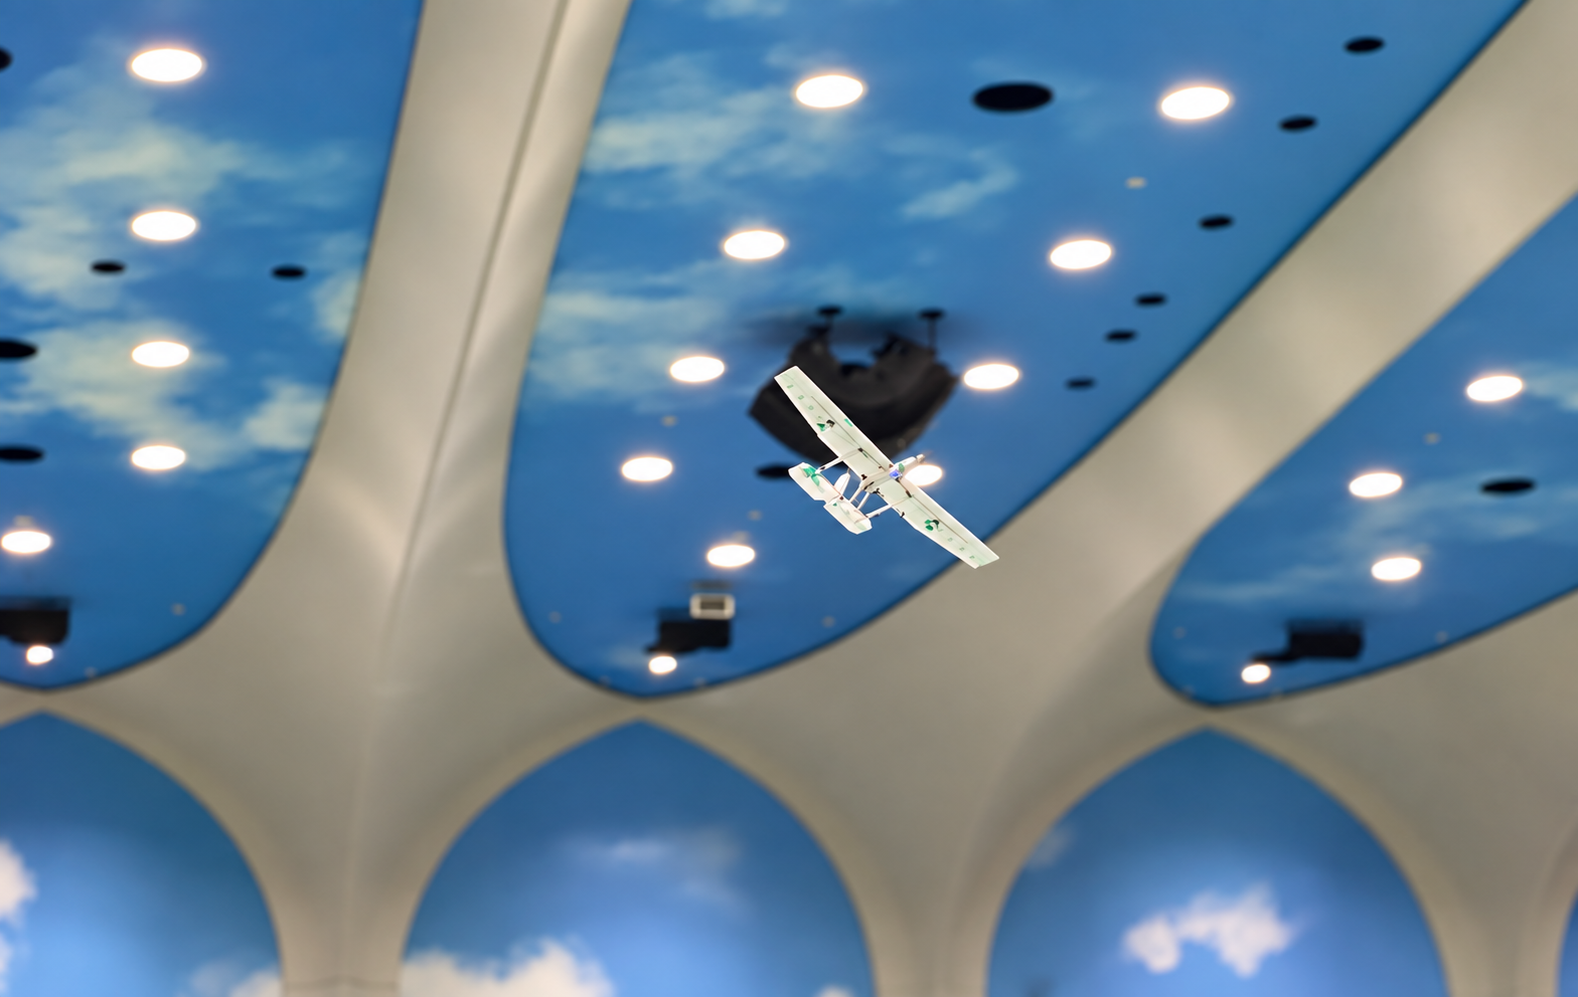
「Pteropus」はアリーナの高い天井近くまで上昇して飛行する場面もあり、室内競技でも大きな上下動を伴う飛行が見られました。
尾を振るように飛ぶ「Flying!フカヒレ」
東京都立産業技術高専の「Flying!フカヒレ」も印象に残った機体です。銀色の魚型の機体が、フグを思わせる姿で尾を振るように動きながら飛びました。機械的な飛行装置という印象とは違う、愛嬌のある動きが目を引きました。
現地で撮影した動画では、「Flying!フカヒレ」が実際に尾を振るように動きながら飛行する様子を確認できます。静止画では伝わりにくい魚型機体の動きが分かる映像です。
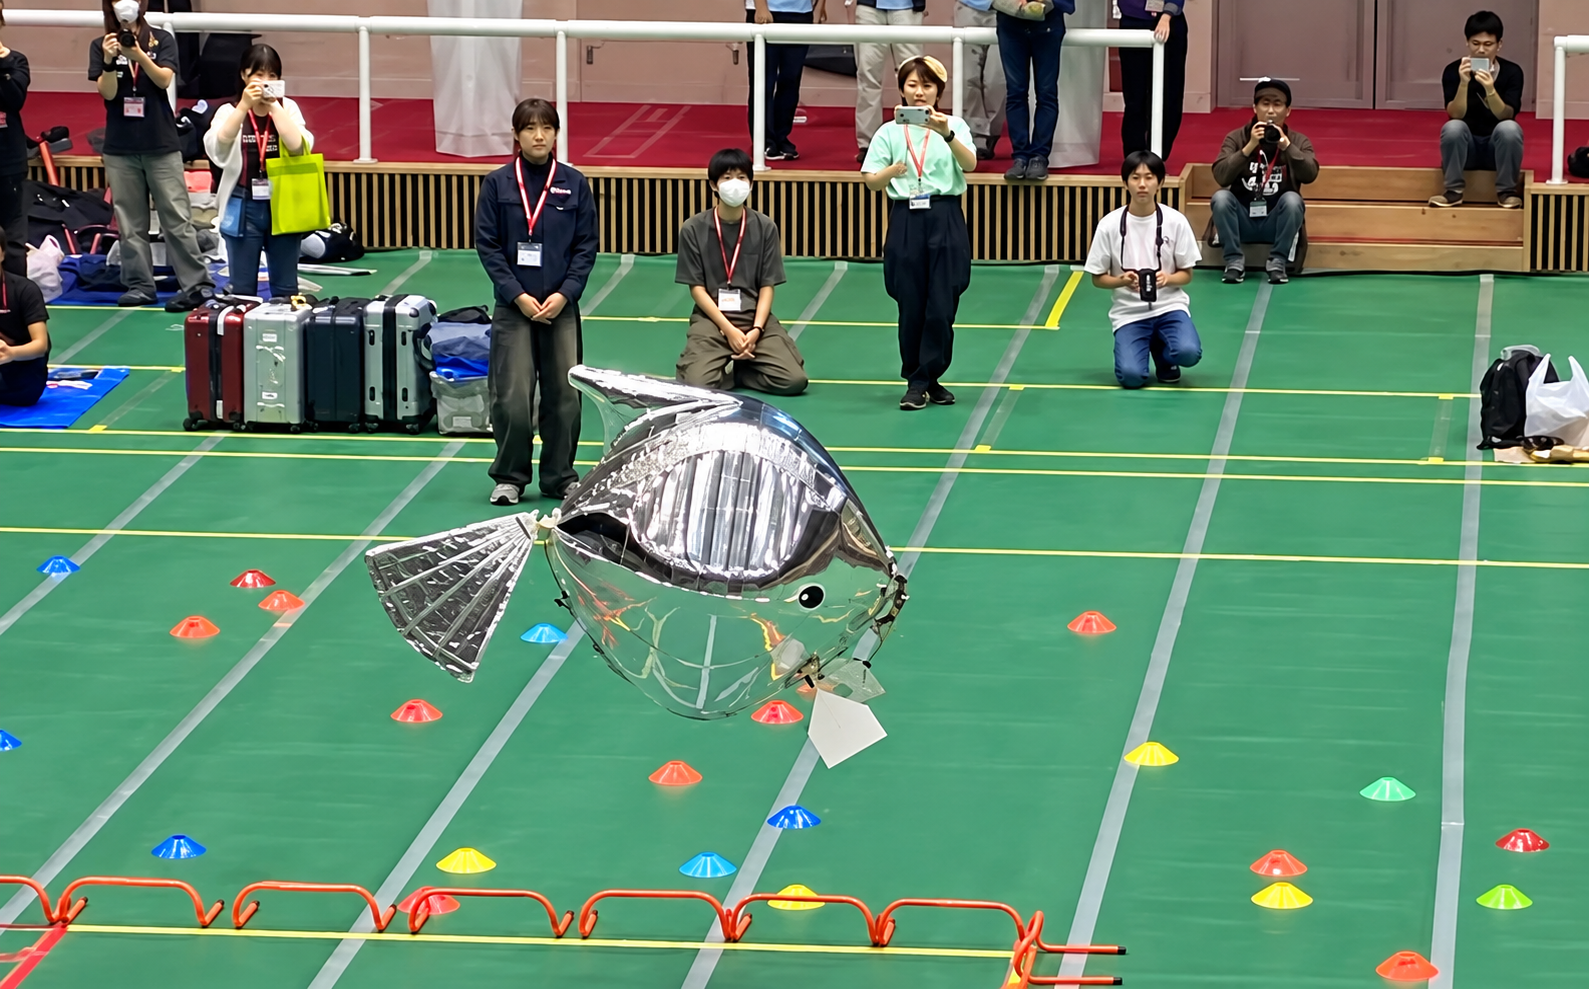
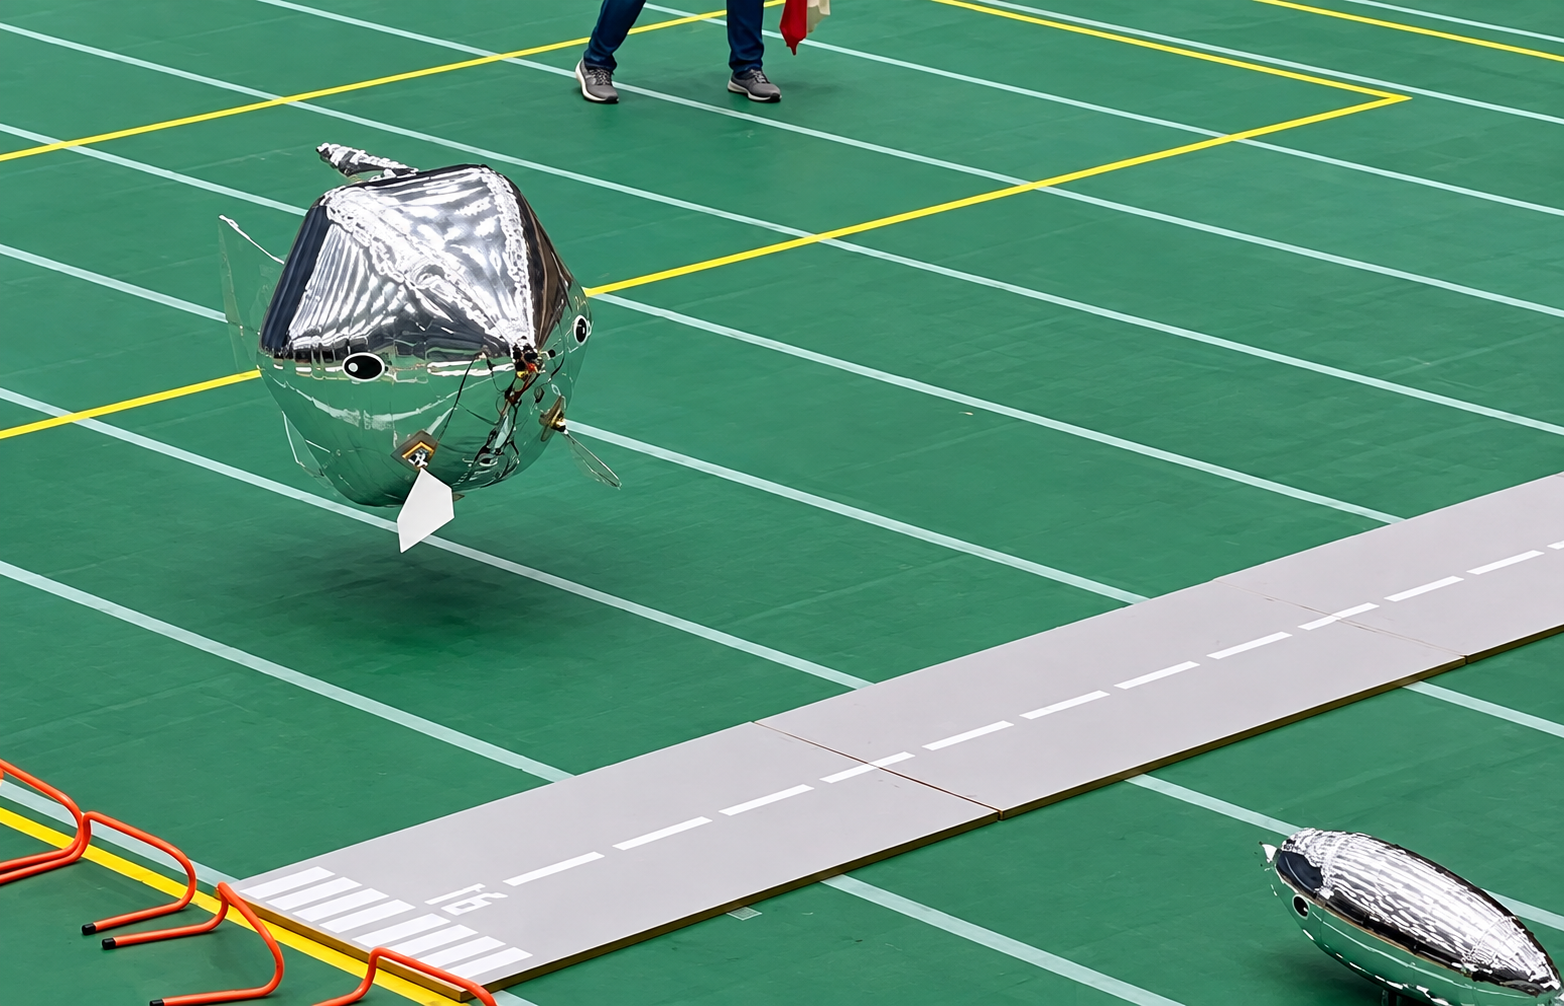
飛行終了後には機体を囲んでインタビューも行われました。競技中の飛行だけでなく、学生がどのような機体を作り、どのように競技を振り返るのかまで見られるのも現地観戦の面白さでした。
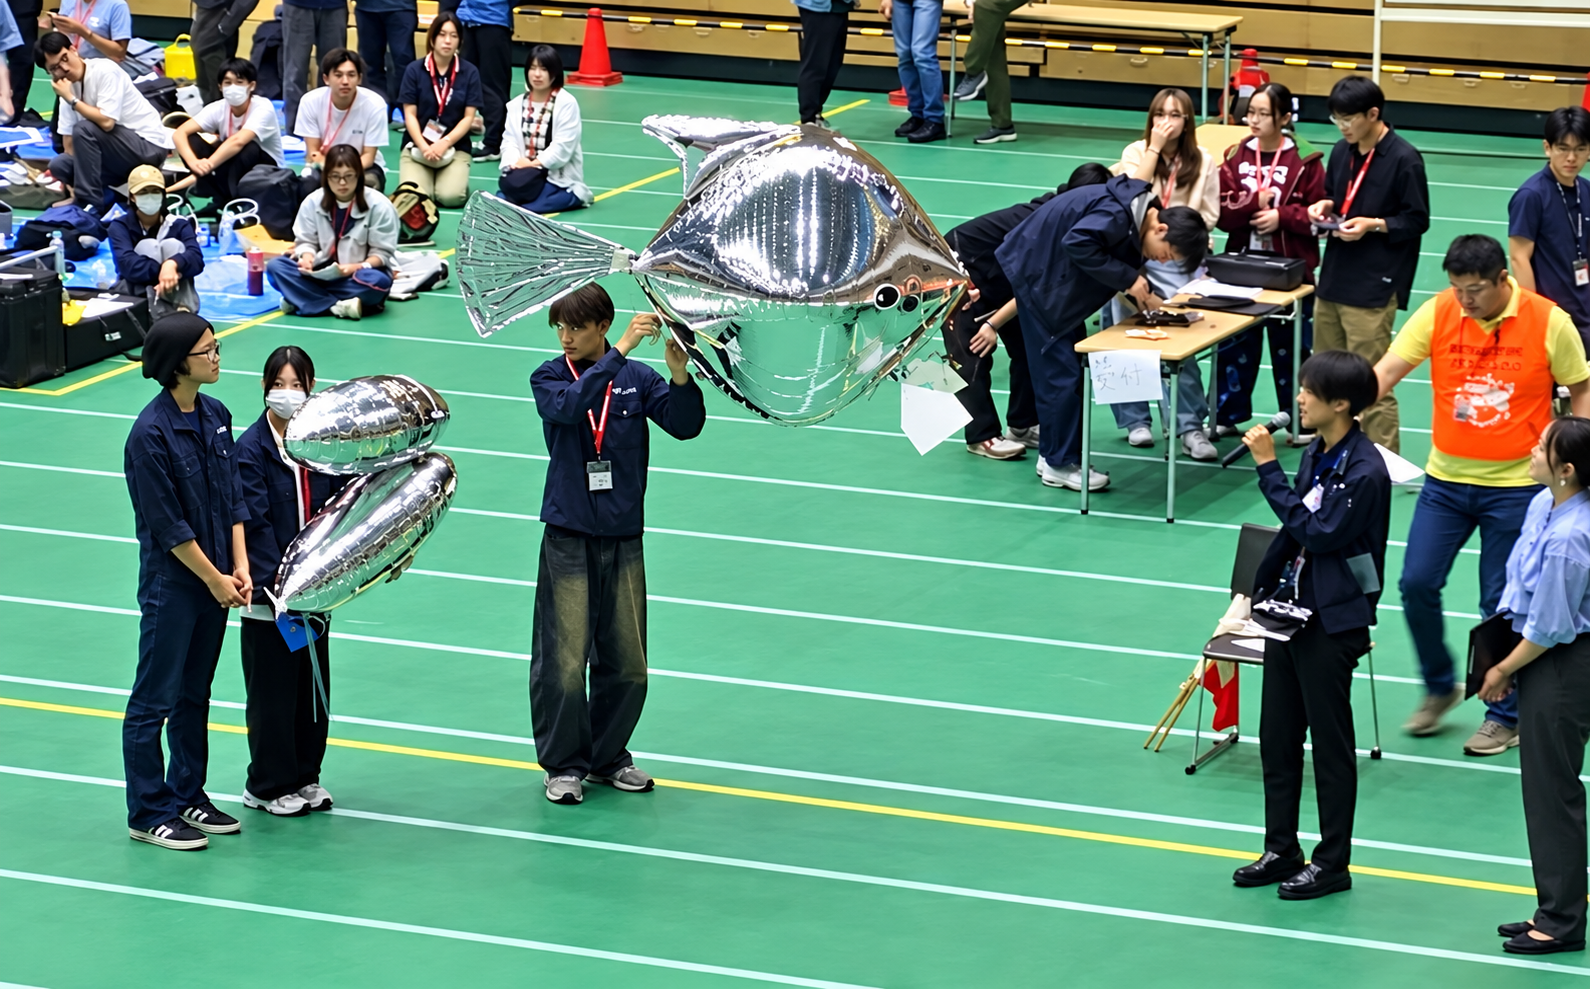
統合部門では、同じ競技エリアを使いながら、機体の形、旋回の仕方、ミッションの選び方、自動飛行の使い方がチームごとに変わります。2時間半ほどの観戦でも複数チームを比較でき、競技ルールを知ってから見ると、スクリーンの成功項目と実際の飛行が結びつきやすくなりました。
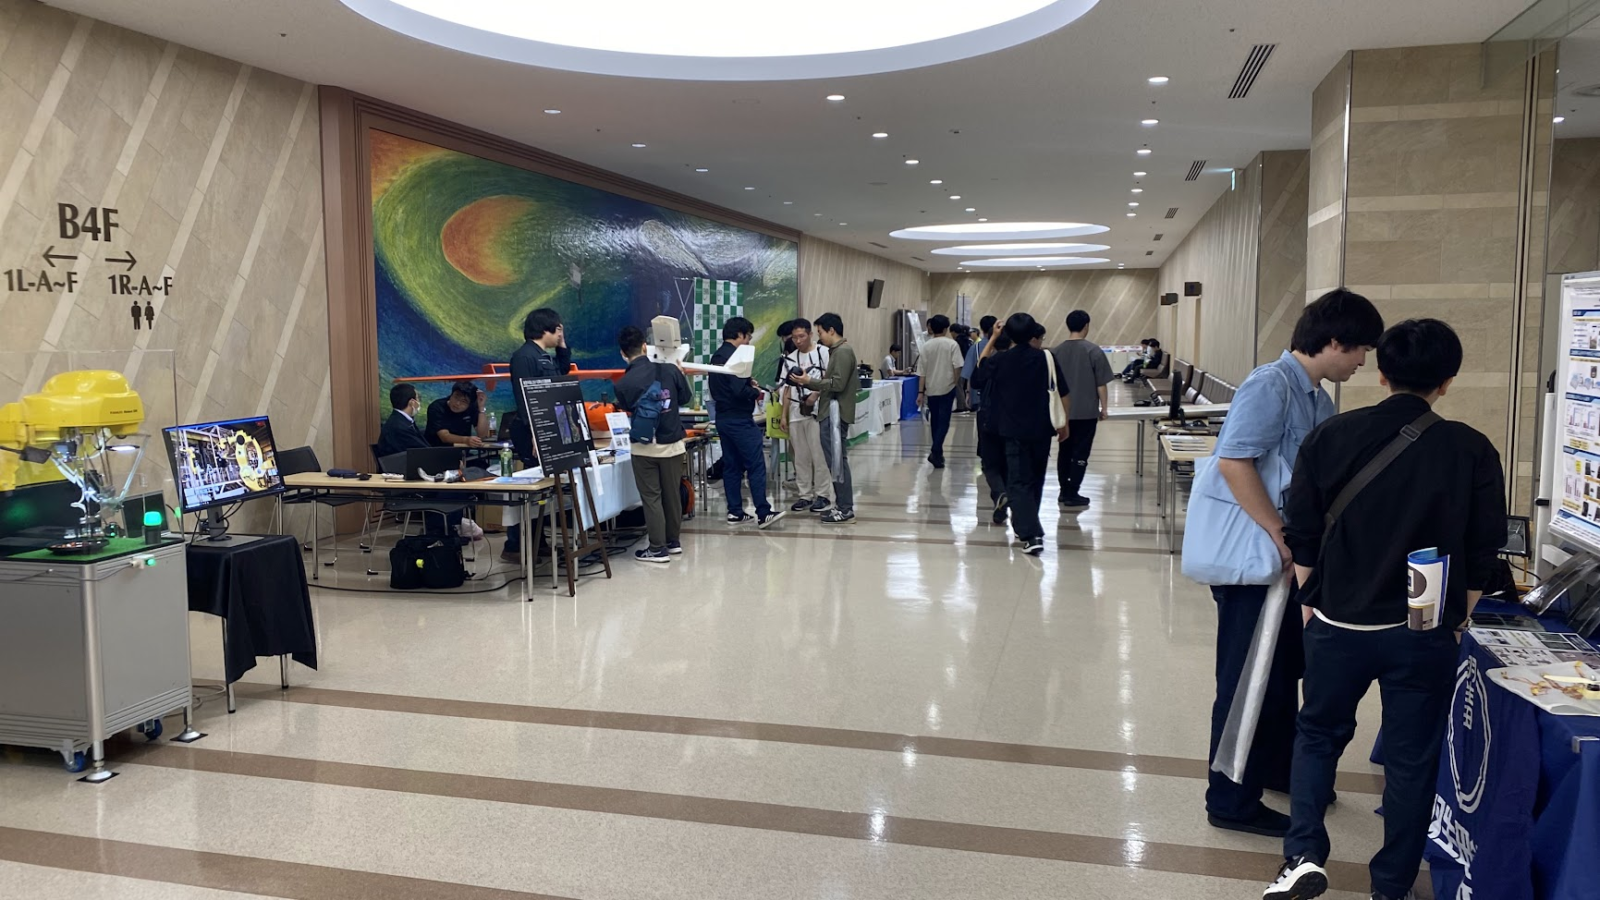
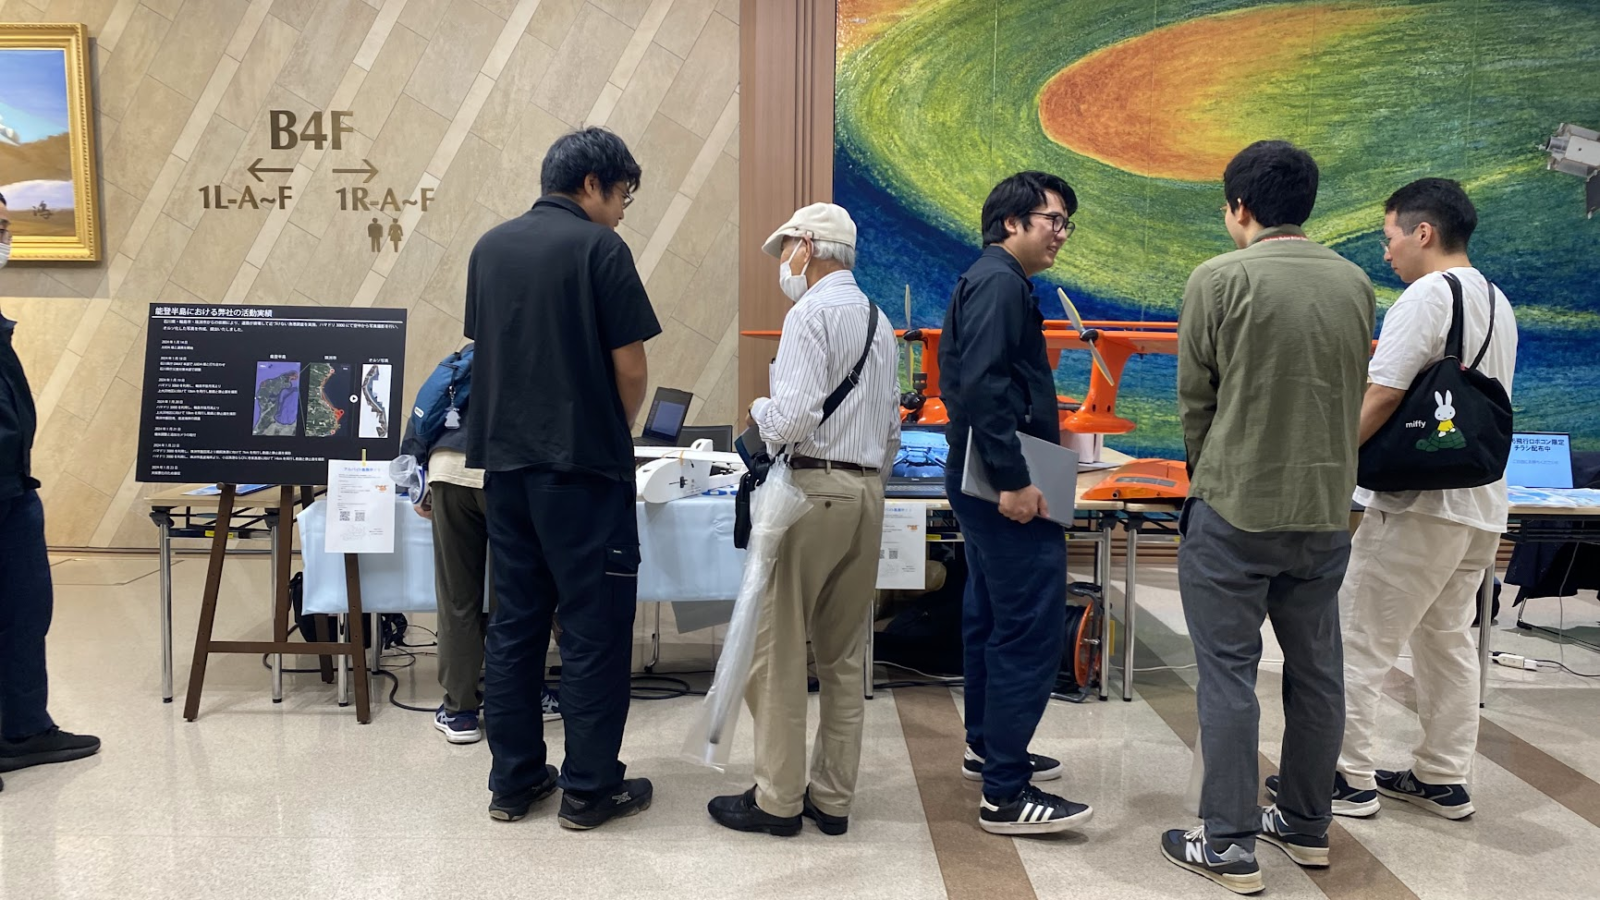
B4Fにはラウンジと企業展示ブースも設けられていました。企業ブースでは航空・ロボット関連の機体や技術展示が並び、競技会場とは別に、関連技術に触れられるスペースになっていました。
第22回大会・統合部門の最終結果
第22回大会の統合部門について、公式サイトで最終順位・得点・各賞が公表されました。1位は東京農工大学「天廻」4380点、2位は同「Papillon」4300点、3位は同「skyline-94」3435点で、東京農工大学が上位3位を占めました。
| 順位 | 機体名 | 学校 | 得点 | 各賞 |
|---|---|---|---|---|
| 1位 | 天廻 | 東京農工大学 | 4380点 | 大田区長賞 |
| 2位 | Papillon | 東京農工大学 | 4300点 | JSASS賞 |
| 3位 | skyline-94 | 東京農工大学 | 3435点 | JAXA賞 |
| 4位 | 零 | 大阪公立大学工業高等専門学校 | 2885点 | Prodrone賞 |
| 5位 | 遥風 | 名古屋大学 | 2510点 | 羽生田鉄工所賞 |
| 6位 | 猛 | 秋田工業高等専門学校 | 2365点 | 本田技術研究所賞 |
| 7位 | HOHOJIRO | 東京都立産業技術高等専門学校 | 2360点 | ダッソー・システムズ賞 |
| 8位 | Ente-Mini | ものつくり大学 | 2155点 | ― |
| 9位 | こいこく3号 | 鹿児島工業高等専門学校 | 2115点 | SUBARU賞 |
| 10位 | Gii-Sail | 岐阜大学 | 1975点 | ボーイング・ジャパン賞 |
琉球大学「Pteropus」は最終2260点で14位となり、ANA賞を受賞しました。競技中に大型スクリーンで確認した2400点は暫定値で、公式最終得点は2260点です。東京都立産業技術高専「Flying!フカヒレ」は200点で16位となり、宇推くりあ賞を受賞しました。
東京農工大学は「天廻」「Papillon」「skyline-94」で1〜3位を独占しました。「Papillon」は4300点で2位となり、JSASS賞も受賞しています。記事内の動画では、その「Papillon」が統合部門を飛ぶ様子を確認できます。「胡蝶蘭」は11位、「彩雲」は16位、「Black balancer」は21位でエアバス・ジャパン賞を受賞しました。
公式結果一覧は順位・得点に加えて、帰還の有無とメインミッション成否も併記しています。順位は得点の単純な降順だけではなく、帰還状況などを含む競技結果として示されています。たとえば中部大学「Condor」は3150点ですが、未帰還で19位です。
大田区で始まり、大田区で続いてきた大会
第1回の会場は大田区産業プラザPiOでした。2026年の第22回は、同じ大田区の日本工学院アリーナで開かれます。大田区は羽田空港を擁し、現在の大会でも共催者として参加しています。
日本の航空技術の歩みは「日本の航空技術史|初飛行・YS-11・HondaJet・SpaceJetをわかりやすく解説」で時代を通して紹介しています。航空機の整備・製造現場については「ANA Blue Hangar Tour(機体工場見学)にいってきました!」も関連します。
参考文献
- 全日本学生室内飛行ロボットコンテスト公式「第22回大会」
- 全日本学生室内飛行ロボットコンテスト公式「エントリーチーム」
- 全日本学生室内飛行ロボットコンテスト公式「過去の大会」
- 第20回大会
- 第21回大会
- 第20回大会 受賞結果
- 第20回大会 審査講評
- 第21回大会 決勝結果
- 第21回大会 審査員講評
- 大田ビジネス創造協議会「第22回全日本学生室内飛行ロボットコンテスト」
- 大田ビジネス創造協議会「第1回全日本学生室内飛行ロボットコンテスト」の開催の案内
- 大田区「第22回全日本学生室内飛行ロボットコンテストを開催します」2026年9月11日
- 東京農工大学「航空研究会が『第21回全日本学生室内飛行ロボットコンテスト』の複数部門で入賞」
- 金沢工業大学「全日本学生飛行ロボットコンテスト マルチコプター部門で初の1位」
- 第21回大会 機体レギュレーション・飛行競技ルール
- 第22回大会 統合部門ルールブック Version 1.1(2026年5月18日)
- 学校法人片柳学園「沿革」
- 日本工学院「日本工学院の沿革」
- 東京工科大学「沿革」
- 日本工学院「片柳アリーナは2024年4月1日より日本工学院アリーナへ名称変更」
- 日本航空宇宙学会誌「第1回全日本学生室内飛行ロボットコンテストを開催して」
- 日本航空宇宙学会誌「第2回全日本学生室内飛行ロボットコンテスト開催報告」
- 日本航空宇宙学会誌「第3回全日本学生室内飛行ロボットコンテスト開催報告」
- 日本航空宇宙学会誌「第6回全日本学生室内飛行ロボットコンテスト開催報告」
- 日本航空宇宙学会誌「第9回全日本学生室内飛行ロボットコンテスト開催報告」
- 大田ビジネス創造協議会「第7回全日本学生室内飛行ロボットコンテスト協賛のお願い」
- 2012年国際航空宇宙展「第8回全日本学生室内飛行ロボットコンテスト」
- 大田ビジネス創造協議会「第11回全日本学生室内飛行ロボットコンテスト」
- 大田ビジネス創造協議会「第16回全日本学生室内飛行ロボットコンテスト」
- 第18回全日本学生室内飛行ロボットコンテスト公式
- 日本工学院「学びのネットワーク」
- 日本工学院「大学編入制度」
- 日本工学院「理念」